跳至内容

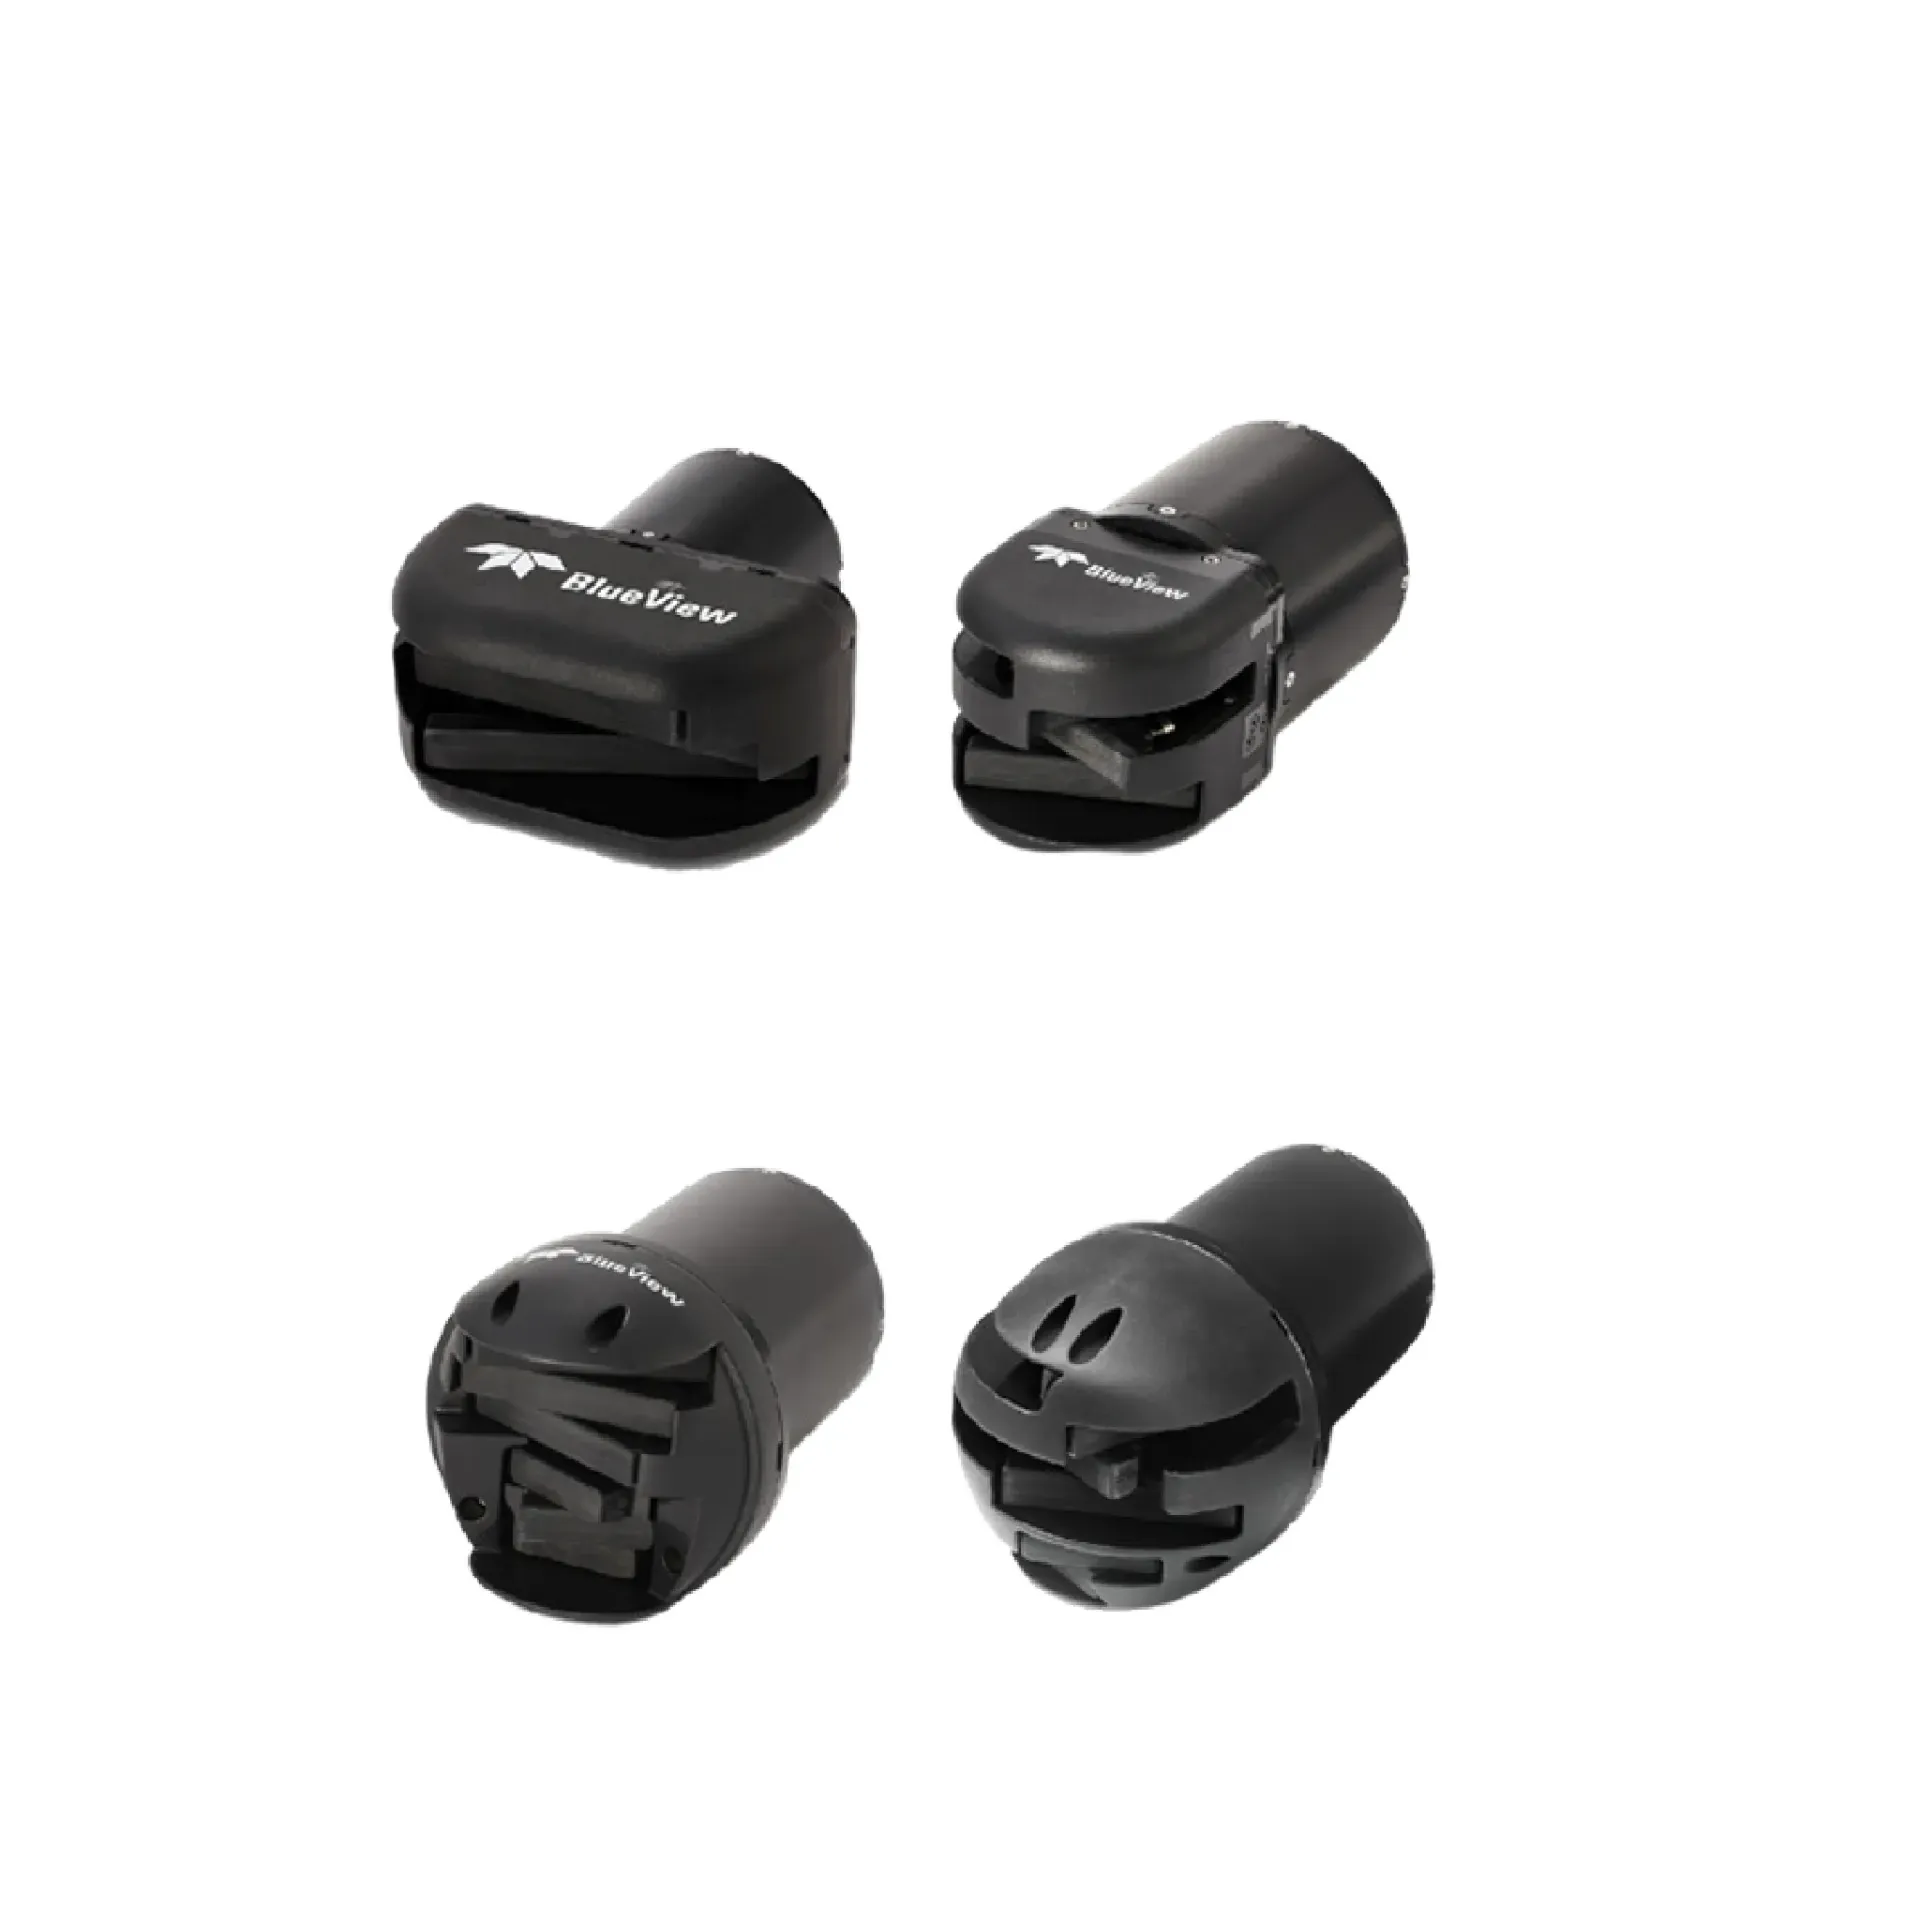
BlueView M系列二维声纳

BlueView M 二维成像声呐 · BlueView M 系列二维成像声呐提供实时扇面图像,用于 ROV/潜水近距离结构观察、障碍判读与现场轮廓识别。
¥ 0.00 ¥ 0.00

文档
暂无

采集/后处理与配置软件需登录后下载。已有账号请直接登录;新用户可注册,或联系销售开通下载权限。产品彩页与公开说明书一般无需登录,请优先查看「彩页」「说明书」页签。

暂无

BlueView M 系列二维成像声呐提供实时扇面图像,用于 ROV/潜水近距离结构观察、障碍判读与现场轮廓识别。产品侧重码头桩基观察、障碍物探摸、桥墩近旁引导、水下作业区监视、近距离定向观察、ROV 载荷集成等能力,便于与现有测深、导航或监测链路对接。典型用于码头桩基观察、障碍物探摸、桥墩近旁引导等场景。

Advantages · 产品优势

实时二维扇扫,近距离定向观察

BlueView M 系列二维成像声呐提供实时扇面图像,用于 ROV/潜水近距离结构观察、障碍判读与现场轮廓识别。

码头桩基观察、障碍物探摸、桥墩近旁引导、水下作业区监视

连续刷新扇面图像,支持现场决策。

近距离定向观察

面向数米至数十米级的结构与障碍查看。

ROV 载荷集成

以太网等常用接口便于挂载。

现场轮廓判读

低能见度下辅助轮廓与相对位置判断。

工作原理 · How It Works

二维前视声呐 扇面成像流程

高频多波束在扇面内快速刷新二维声学图像,操作员据此调整观察方位并记录感兴趣目标。

实时二维扇面成像 ROV / 潜水近距离结构观察 ROV / 船 BlueView M 扇面声图 挂载指向 桩基 / 障碍 类型2D 扇面实时 用途近距离观察 载体ROV / 潜水 场景码头·桥墩 ① 挂载指向 ② 扇面成像 ③ 调整观察 ④ 记录目标
1

挂载指向

将声呐指向目标结构。

2

扇面成像

实时查看二维声学图像。

3

调整观察

改变方位获取关键断面。

4

记录目标

保存图像/视频供复核。

Performance · 核心能力

关键能力,一眼看懂

BlueView M 的核心能力一览,便于选型与项目沟通。

类型

类型

二维扇扫
实时
M 系列。
场景

场景

结构观察
近距
ROV/潜水。
载荷

载荷

ROV 友好
I/O
以太网常见。
优势

优势

低能见度
辅助
声学成像。
适用场景

典型 应用场景

围绕 M系列 的典型作业场景与平台选择。

01 / 码头桩基 Dock 桩基 码头桩基 Dock pilesROV + 前视声纳

码头桩基观察

ROV 携带二维声纳检查码头桩与护岸状态。

码头桩基ROV
02 / Obstacle 障碍物探摸 Obstacle search沉物 / 弃渣

障碍物探摸

在能见度差时探摸沉物、弃渣与缆绳。

沉物弃渣探摸
03 / 桥墩近旁 Bridge pier 桥墩近旁 Bridge pier声纳引导

桥墩近旁引导

引导 ROV 靠近桥墩完成局部观察与测量配合。

桥墩引导近旁
近旁 水下作业区监视 Work zone潜水员避障态势

水下作业区监视

为潜水或机械手作业提供声学态势。

近距离定向观察surveillancesituational awareness

技术参数

BlueView M 关键指标(来自产品页与销售描述)。

型号BlueView M
TypeType
要点扇面扫描生成实时声学图像,供近距离水下观察。BlueView M 系列二维成像声呐提供实时扇面图像,用于 ROV/潜水近距离结构观察、障碍判读与现场轮廓识别。典型用于码头桩基观察、障碍物探摸、桥墩近旁引导、水下作业区监视。
适用场景适用场景
Dock pile look; Obstacle probing; Pier-side guidance; Work-zone watch