跳至内容

RANGER2 USBL水下声学定位系统

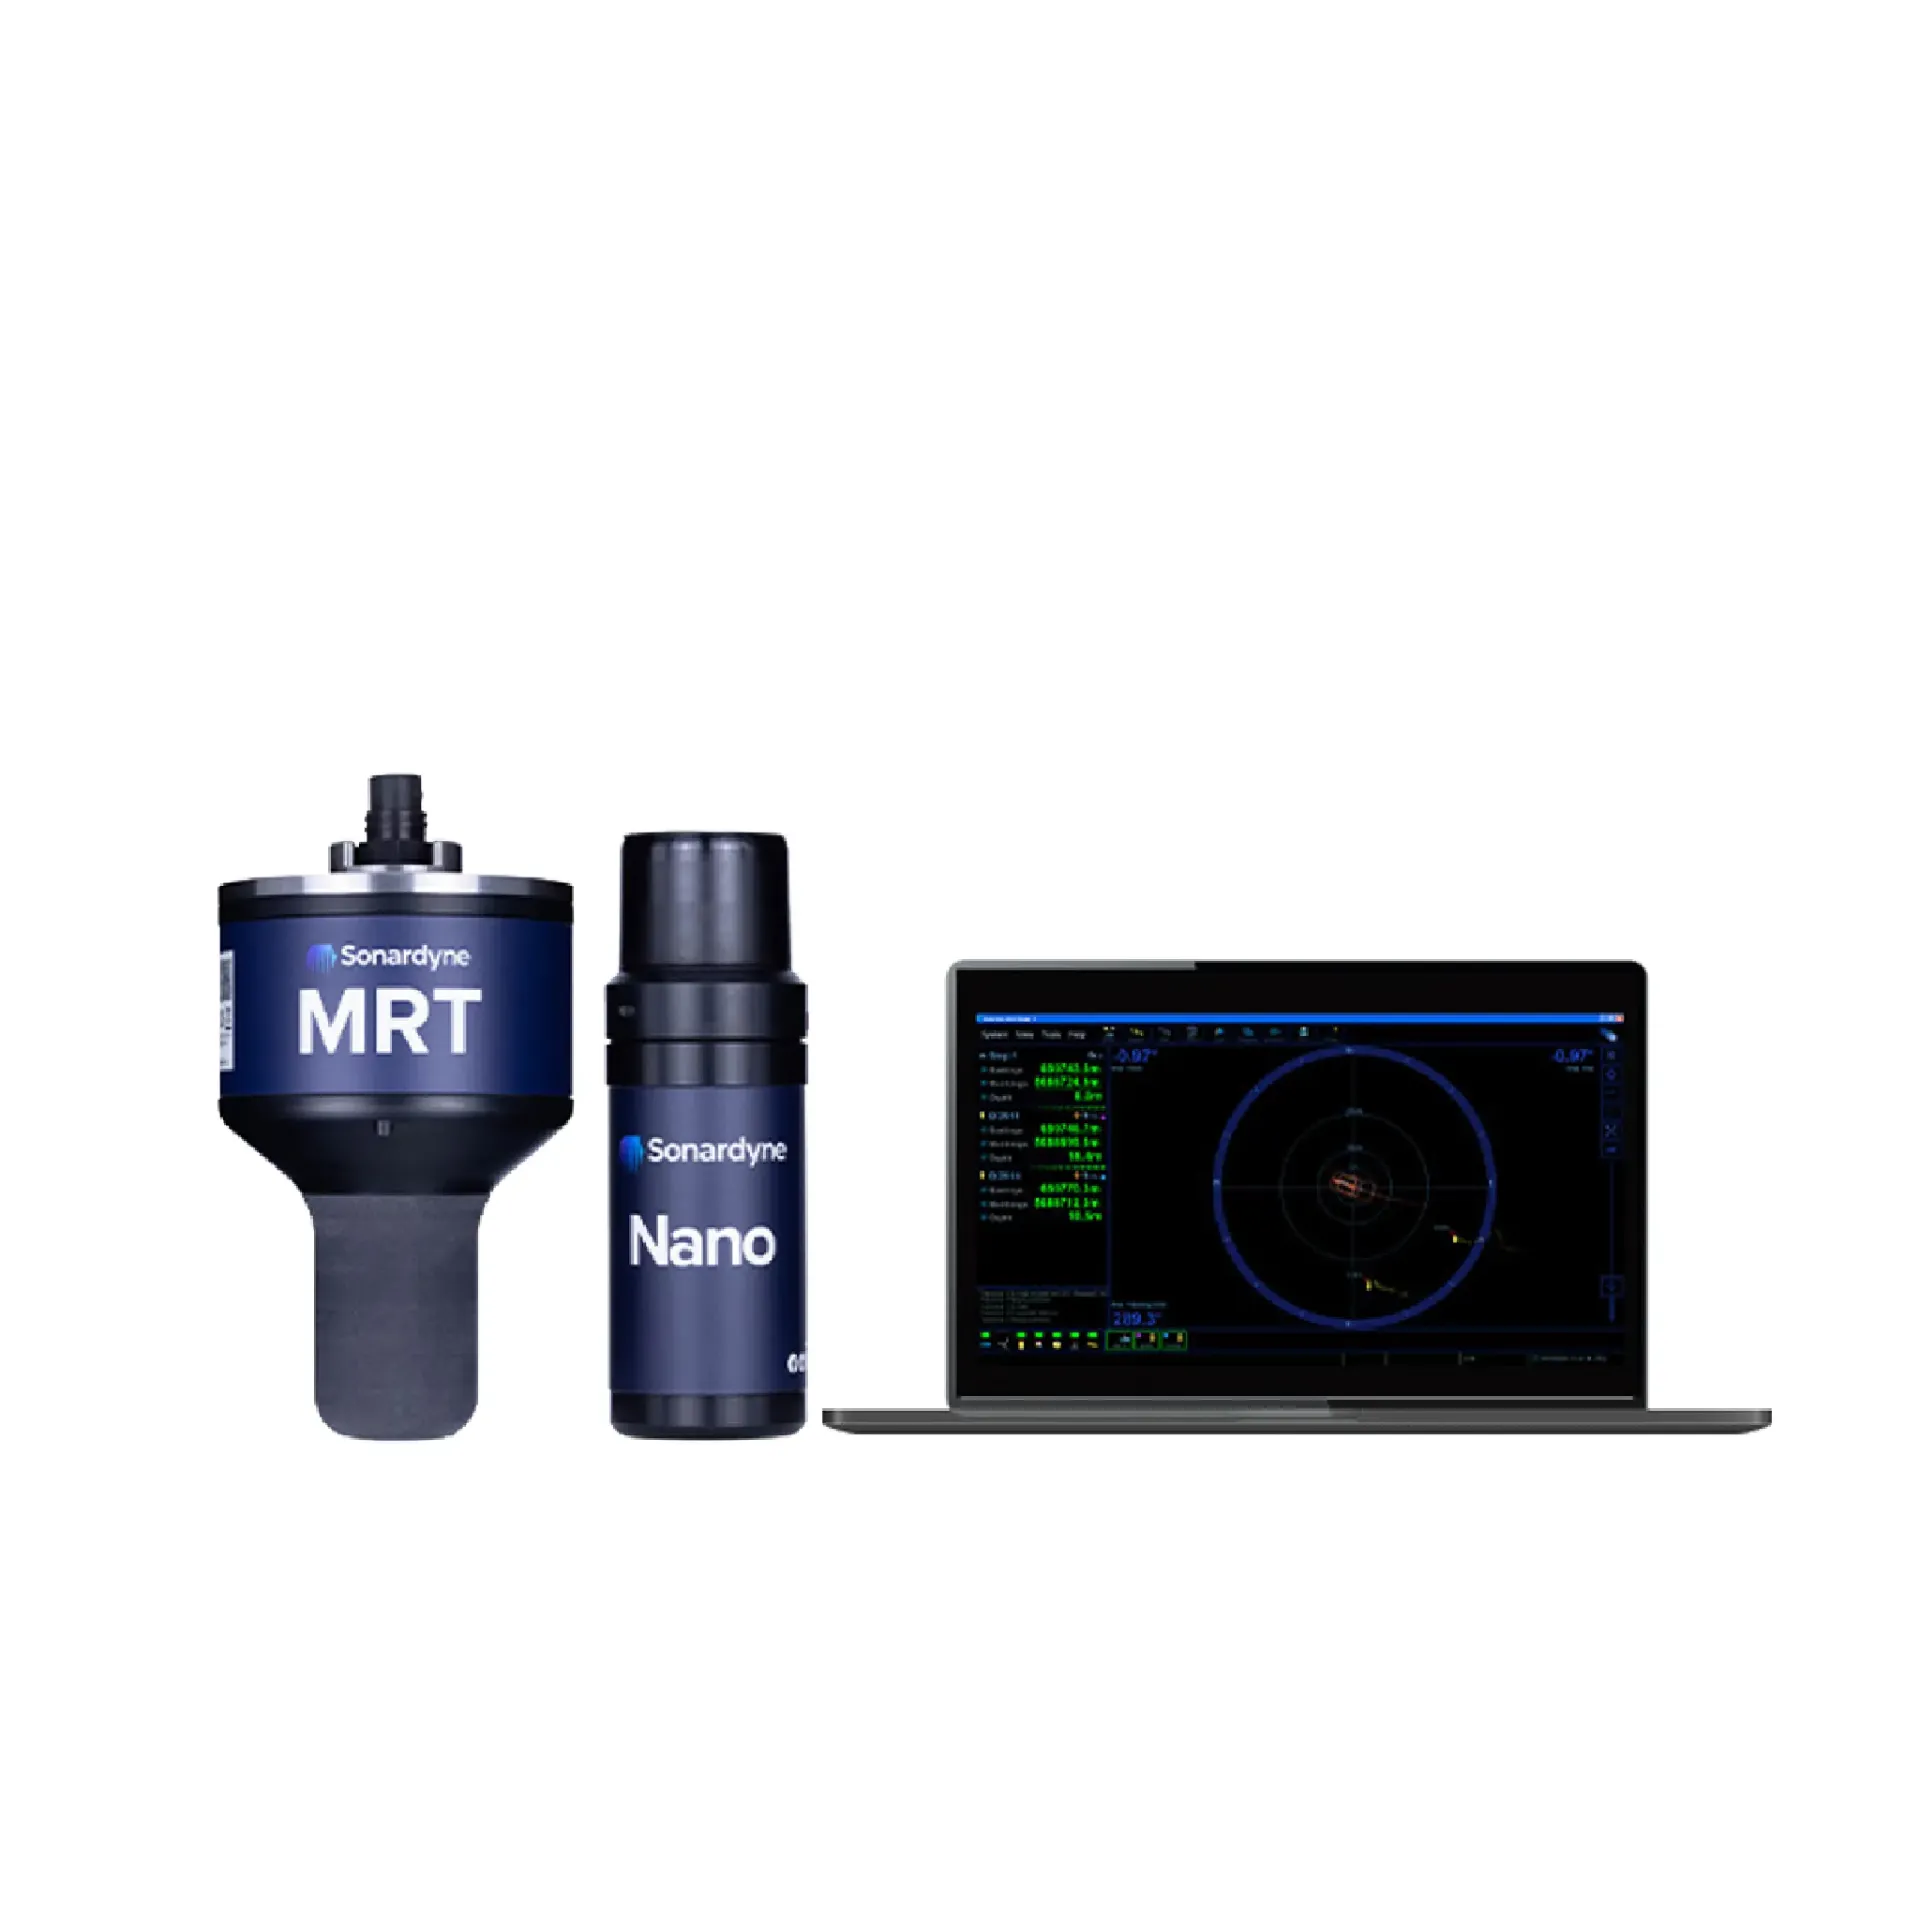
Ranger 2 USBL 水下定位系统 · Ranger 2 USBL 面向深水目标跟踪与动态定位支持,提供快速位置更新与多目标管理,接入船载导航与作业系统。
¥ 0.00 ¥ 0.00

文档
暂无

采集/后处理与配置软件需登录后下载。已有账号请直接登录;新用户可注册,或联系销售开通下载权限。产品彩页与公开说明书一般无需登录,请优先查看「彩页」「说明书」页签。

暂无

RANGER2 USBL水下声学定位系统:Ranger 2 USBL 面向深水目标跟踪与动态定位支持,提供快速位置更新与多目标管理,接入船载导航与作业系统。产品侧重深水跟踪能力、快速位置更新、多目标管理等能力,便于与现有测深、导航或监测链路对接。典型用于ROV 作业定位、AUV 航行跟踪、拖体位置等场景。

Advantages · 产品优势

远程 USBL 跟踪,多目标船载定位

Ranger 2 USBL 面向深水目标跟踪与动态定位支持,提供快速位置更新与多目标管理,接入船载导航与作业系统。

深水跟踪能力

面向深水作业目标的声学定位跟踪。

快速位置更新

高更新率位置输出,服务 DP 与施工。

多目标管理

同时管理多个水下目标/应答器。

船载系统接口

与船载导航、姿态和作业软件衔接。

工作原理 · How It Works

USBL 声学 定位流程

船载换能器向应答器询问,测量距离与方位解算目标位置,并按更新率输出给导航/作业软件。

船载 USBL 水下定位 换能器 + 应答器 · 测距测向 · 可达约 7000 m 作业船 船载换能器 应答器 / Beacon 距离r 2 测距 · 方位 · 定位 系统RANGER2 USBL 作用测距测向 距离可达约 7000 m 用途ROV/AUV/拖体 ① 船载换能器 ② 应答器部署 ③ 询问定位 ④ 系统输出
1

船载换能器

安装并标定船载 USBL 阵。

2

应答器部署

目标安装或投放应答器。

3

询问定位

周期询问解算位置。

4

系统输出

位置送入 DP/作业软件。

Performance · 核心能力

关键能力,一眼看懂

Ranger 2 的核心能力一览,便于选型与项目沟通。

类型

类型

USBL
船载
Ranger 2。
能力

能力

多目标
并行
作业现场。
Update · 更新

取向

快速更新
实时
支持动态定位。
Depth · 工况

取向

深水作业
跟踪
以彩页为准。
适用场景

典型 应用场景

围绕 RANGER2 的典型作业场景与平台选择。

01 / ROV track USBL 水下定位

ROV 作业定位

输出 ROV 位置服务操控与回收。

ROV操控回收
02 / AUV track自主测网AUV grid

AUV 航行跟踪

任务中跟踪 AUV 并辅助回收。

AUV跟踪回收
03 / Towfish拖体位置Field survey

拖体位置

跟踪拖鱼/拖体服务管线与测线。

拖体管线测线
04 / DP ref船舶 DP 参考Field survey

船舶 DP 参考

向动力定位提供水下声学位置参考。

DP声学参考

技术参数

RANGER2 关键指标(来自产品页与销售描述)。

型号RANGER2
要点船载换能器与应答器测距测向,作用距离可达7000米。Ranger 2 USBL 面向深水目标跟踪与动态定位支持,提供快速位置更新与多目标管理,接入船载导航与作业系统。典型用于ROV 作业定位、AUV 航行跟踪、拖体位置、船舶 DP 参考。
适用场景ROV 作业定位、AUV 航行跟踪、拖体位置、船舶 DP 参考
<