01 / MBES motion
多波束运动补偿
为港口与航道多波束提供姿态与升沉。
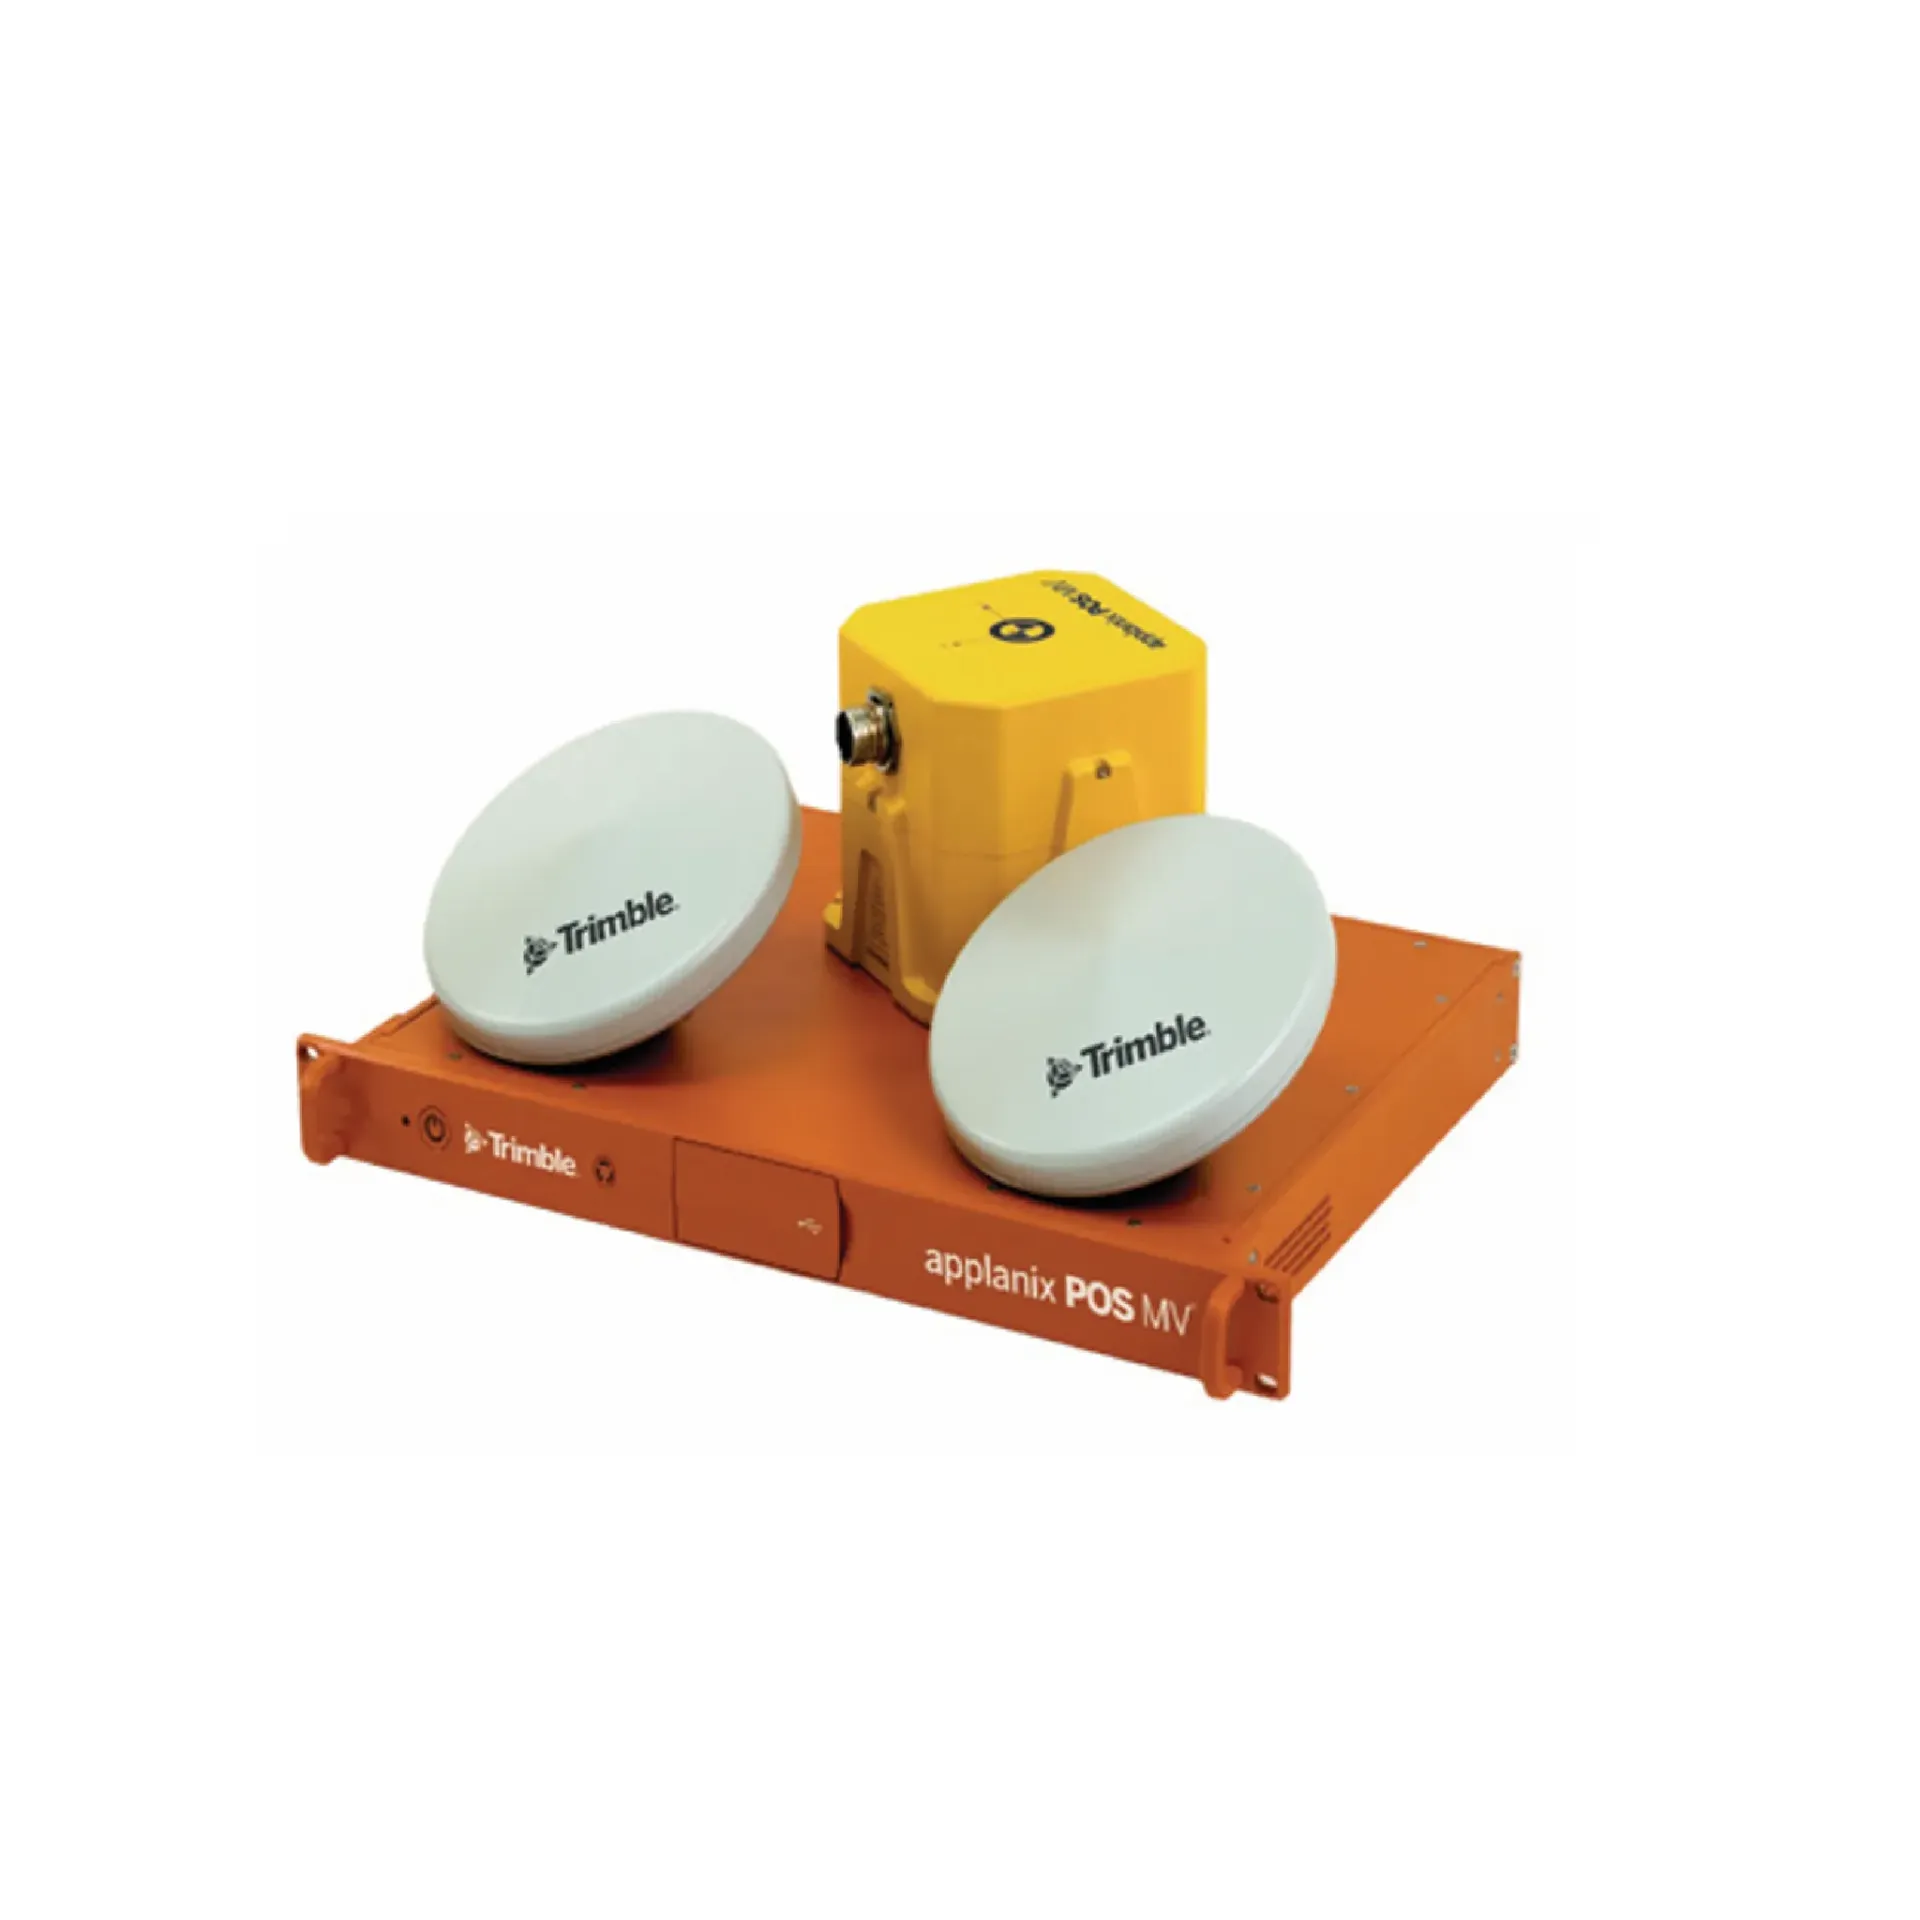
POSMV Wavemaster 水上版:POS MV WaveMaster 融合 GNSS 与 IMU/GAMS,输出位置、航向、姿态、升沉与速度;横摇/纵摇约 0.02°–0.03° 量级(配置相关),TrueHeave 约 2 cm 或 2%。产品侧重六自由度解算、精度、高速率实时口等能力,便于与现有测深、导航或监测链路对接。典型用于多波束运动补偿、船体升沉监测、传感器统一参考等场景。
POS MV WaveMaster 融合 GNSS 与 IMU/GAMS,输出位置、航向、姿态、升沉与速度;横摇/纵摇约 0.02°–0.03° 量级(配置相关),TrueHeave 约 2 cm 或 2%。
位置、航向、姿态、升沉、速度一体输出。
TrueHeave 约 2 cm 或 2%,降低长周期升沉误差。
主口 TCP/IP 实时输出可达约 200 Hz(用户可选)。
支持机架 PCS 与多种 IMU 安装形态,适配不同船体。
GNSS 观测与 IMU 角速率/加速度及 GAMS 航向融合为六自由度解;实时口可至约 200 Hz 输出,供多波束等传感器运动改正。
按基线要求安装 GNSS 天线与 IMU。
GNSS+IMU+GAMS 实时融合。
向声呐/测深链路输出姿态升沉。
需要时可进入后处理轨迹精化。
POS MV WaveMaster 的核心能力一览,便于选型与项目沟通。
围绕 POSMV Wavemaster 的典型作业场景与平台选择。
为港口与航道多波束提供姿态与升沉。
记录航行中升沉与姿态变化。
为侧扫、浅剖等提供统一运动参考。
无人测量船的定位定姿骨干。
POSMV Wavemaster 关键指标(来自产品页与销售描述)。
| 型号 | POSMV Wavemaster |
| 品牌 | 南方海洋 |
| 产品类型 | GNSS&RTK |
| 约 0.02°–0.03°(配置相关) | 约 0.02°–0.03°(配置相关) |
| 升沉 | 5 cm 或 5%(取大者) |
| 精度 | 2 cm 或 2%(取大者) |
| 速率 | 至约 200 Hz(可选) |
| 要点 | 融合GNSS与惯性,输出位置、速度、姿态和升沉。POS MV WaveMaster 融合 GNSS 与 IMU/GAMS,输出位置、航向、姿态、升沉与速度;横摇/纵摇约 0.02°–0.03° 量级(配置相关),TrueHeave 约 2 cm 或 2%。典型用于多波束运动补偿、船体升沉监测、传感器统一参考、无人船定姿。 |
| 适用场景 | 多波束运动补偿、船体升沉监测、传感器统一参考、无人船定姿 |