01 / USV patrol
无人船航道巡测
按固定测线对航道浅段进行周期性无人复测。
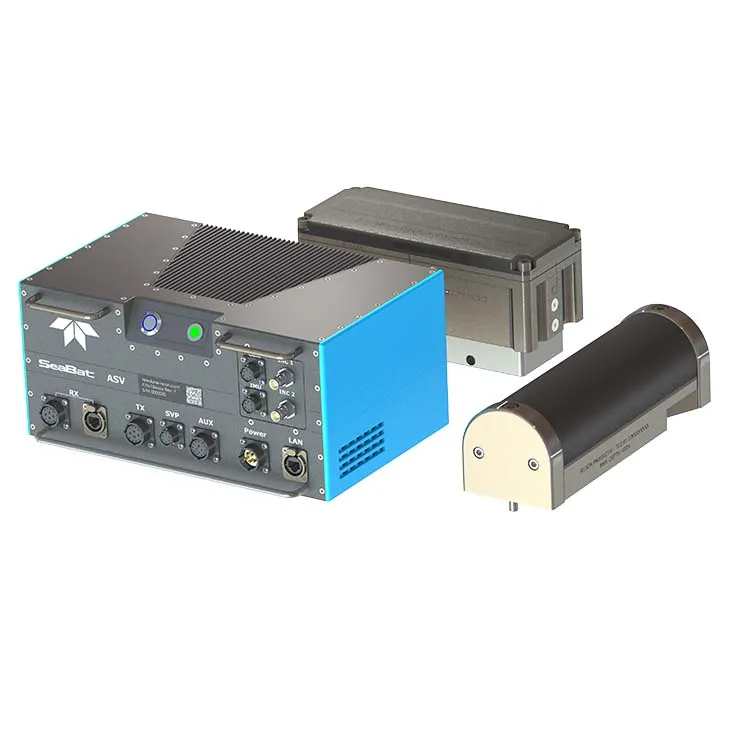
SeaBat T20-ASV多波束测深仪:T20-ASV 基于 T20 声学能力,针对电池供电无人船优化功耗(典型/峰值约 90/110 W),含 Tracker 自主声呐控制与 190–420 kHz 捷变。产品侧重约 90 W 典型功耗、Tracker 自主控制、190–420 kHz 捷变等能力,便于与现有测深、导航或监测链路对接。典型用于无人船航道巡测、闸区与浅滩、港区减员作业等场景。
T20-ASV 基于 T20 声学能力,针对电池供电无人船优化功耗(典型/峰值约 90/110 W),含 Tracker 自主声呐控制与 190–420 kHz 捷变。
官方标称典型/峰值约 90/110 W,延长电池无人船续航。
Tracker Autopilot 支持少人干预的声呐参数调节,降低操作负荷。
频率捷变改善复杂声学条件下的扫宽表现。
面向选定无人平台制造商集成,含可选一体化 GNSS-INS。
面向无人船的 T20-ASV:船底扇面测深,远程监控覆盖与质量。
换能器安装于无人船底或月池。
无人船按测线航行采集。
波束形成并生成条带水深。
回传或回收数据成图。
T20-ASV 的核心能力一览,便于选型与项目沟通。
围绕 T20-ASV 的典型作业场景与平台选择。
按固定测线对航道浅段进行周期性无人复测。
在人员不便靠近的闸口、浅滩完成条带测深。
夜间或交通繁忙时段由无人船补测港池局部。
水库、尾矿库等水域开展远程多波束测图。
SeaBat T20-ASV 关键指标(来自产品页与销售描述)。
| 型号 | SeaBat T20-ASV |
| 品牌 | Teledyne Reson |
| 产品类型 | 多波束测深仪 |
| 功耗 | 典型/峰值 |
| 频率 | 190–420 kHz(宽带阵列) |
| 波束 | 10–1024(可选) |
| 开角 | ~1°(@400 kHz 跨航迹) |
| 要点 | 面向无人测量船、在有限载荷下完成多波束覆盖。T20-ASV 基于 T20 声学能力,针对电池供电无人船优化功耗(典型/峰值约 90/110 W),含 Tracker 自主声呐控制与 190–420 kHz 捷变。典型用于无人船航道巡测、闸区与浅滩、港区减员作业、库区无人测图。 |
| 适用场景 | 无人船航道巡测、闸区与浅滩、港区减员作业、库区无人测图 |