跳至内容

LAUV

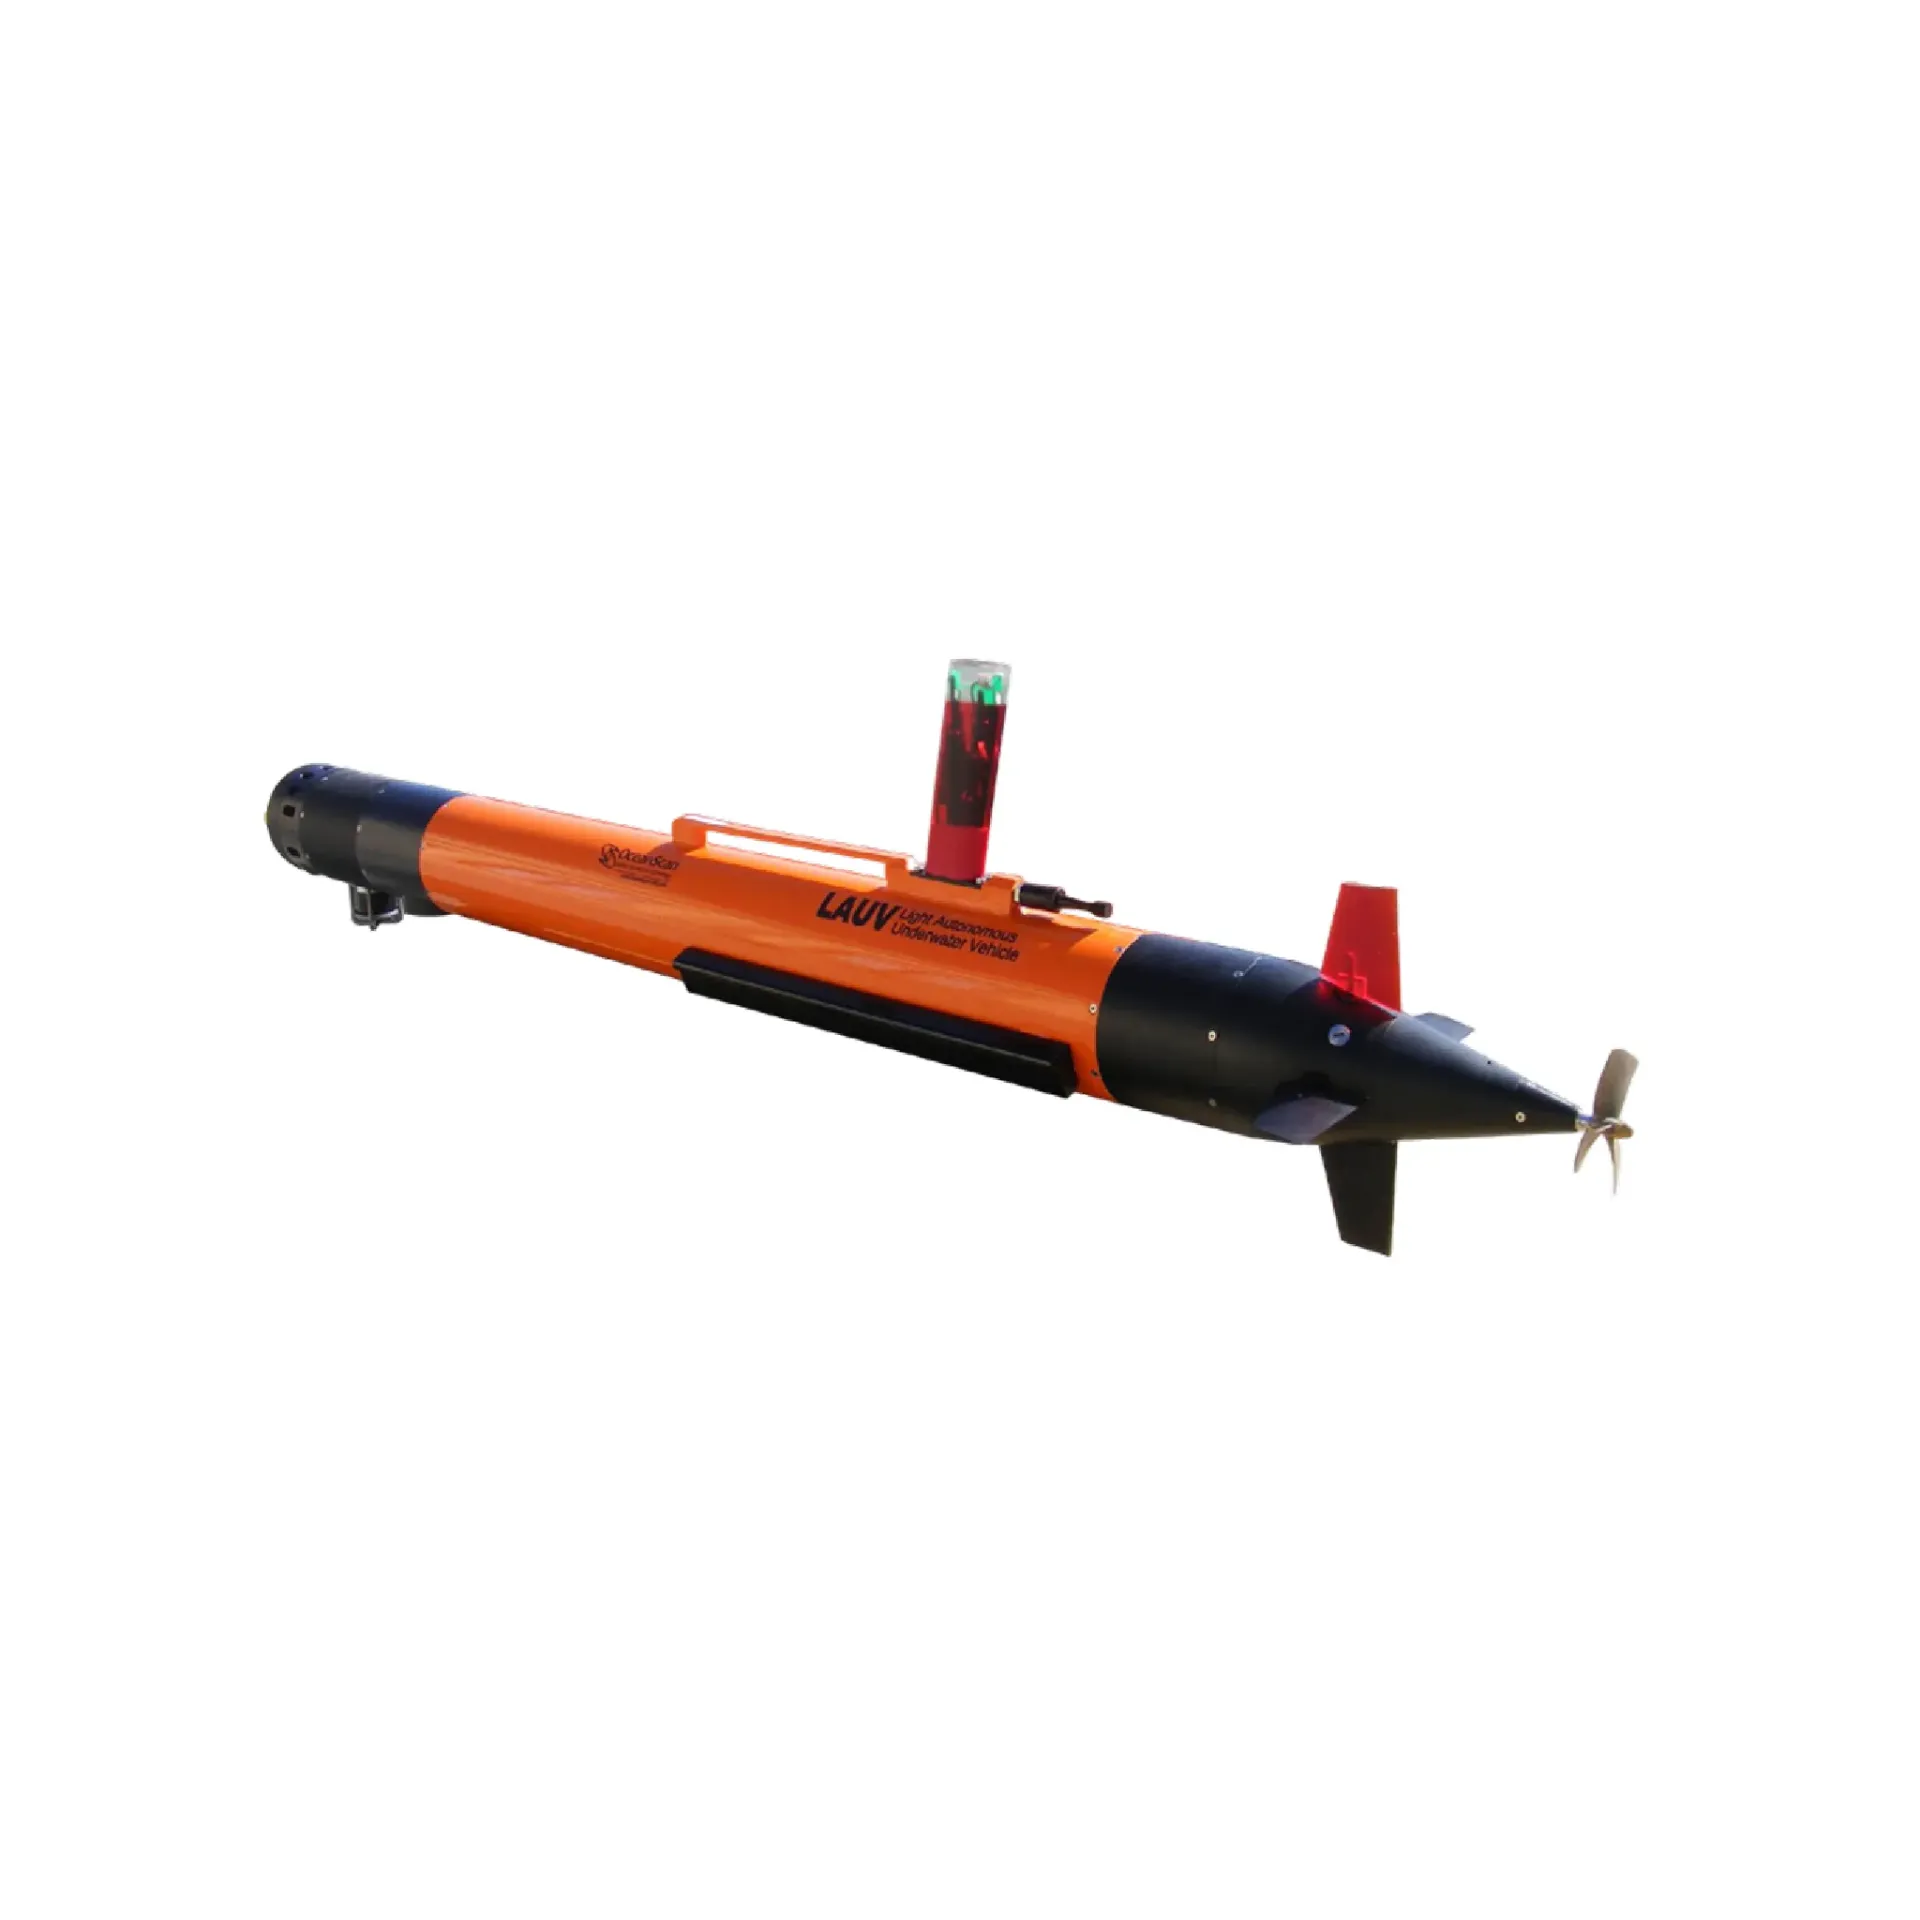
LAUV 自主水下航行器 · LAUV 自主水下航行器按任务规划自主航行,可搭载测深、侧扫、相机等调查载荷,适合港口、近岸与离岸调查减员作业。
¥ 0.00 ¥ 0.00

文档
暂无

采集/后处理与配置软件需登录后下载。已有账号请直接登录;新用户可注册,或联系销售开通下载权限。产品彩页与公开说明书一般无需登录,请优先查看「彩页」「说明书」页签。

暂无

LAUV 自主水下航行器按任务规划自主航行,可搭载测深、侧扫、相机等调查载荷,适合港口、近岸与离岸调查减员作业。产品侧重预编程自主航行、调查载荷灵活、任务规划与监控等能力,便于与现有测深、导航或监测链路对接。典型用于海底地形自主测、管廊自主巡线、环境调查断面等场景。

Advantages · 产品优势

预编程自主航行,调查载荷灵活

LAUV 自主水下航行器按任务规划自主航行,可搭载测深、侧扫、相机等调查载荷,适合港口、近岸与离岸调查减员作业。

预编程自主航行

按航线/深度剖面自动执行。

调查载荷灵活

可按任务配置声学/光学载荷。

任务规划与监控

岸端规划,水面可监控状态。

数据回收闭环

回收下载,进入后处理。

工作原理 · How It Works

AUV 自主 调查任务流程

岸端规划任务后,AUV 自主执行航线并采集载荷数据,回收后下载处理,形成调查成果闭环。

海底 / 管廊 自主水下航行调查 预编程航线 · 近底 / 定深 · 载荷采集 布放回收母船 LAUV 自主航线 平台 LAUV AUV 航行 近底 / 定深 载荷 测深 / 侧扫 / 相机 场景 港口·近岸·离岸 ① 任务规划 ② 布放启航 ③ 自主采集 ④ 回收处理
1

任务规划

设定航线与载荷参数。

2

布放启航

安全布放后进入自主段。

3

自主采集

沿航线记录载荷数据。

4

回收处理

回收下载并处理成图。

Performance · 核心能力

关键能力,一眼看懂

LAUV 的核心能力一览,便于选型与项目沟通。

平台

平台

AUV
自主
LAUV。
载荷

载荷

调查级
可配
声学/光学。
Ops · 作业

Ops

减员
近岸/离岸
港口。
流程

流程

规划-采集-回收
完整
项目化。
适用场景

典型 应用场景

围绕 LAUV 的典型作业场景与平台选择。

01 / Seabed map AUV 自主调查

海底地形自主测

AUV 携带测深/侧扫完成区域测图。

地形侧扫自主
02 / Pipeline AUV管线路由管线路由

管廊自主巡线

沿管廊航线巡检裸露与异常。

管廊巡线异常
03 / Env survey河道断面河道断面

环境调查断面

湖海环境参数的自主断面采集。

环境断面采集
04 / Restricted受限水域Confined water

受限水域调查

舰船不便进入的水域由 AUV 完成调查。

受限调查载荷灵活AUV

技术参数

LAUV 关键指标(来自产品页与销售描述)。

型号LAUV
要点按预编程航线近底或定深航行,可携调查载荷。LAUV 自主水下航行器按任务规划自主航行,可搭载测深、侧扫、相机等调查载荷,适合港口、近岸与离岸调查减员作业。典型用于海底地形自主测、管廊自主巡线、环境调查断面、受限水域调查。
适用场景海底地形自主测、管廊自主巡线、环境调查断面、受限水域调查
<